一、大脑认知与自主决策能力不足
自主性缺失:多数舞台上惊艳的机器人表演,实为提前编程或后台人员VR远程操控的结果,一旦脱离预设环境便无法独立应对。
决策瓶颈:当前主流大模型不具备自主学习能力和长效记忆机制,具身智能大模型仍是全行业共性瓶颈,机器人在非结构化环境中缺乏任务泛化能力。
“小脑”与“大脑”脱节:运动控制进步最快,但认知决策仍无法支撑独立作业。 【央视财经评论|从秀场到职场#人形机器人
二、真实环境的泛化与适应短板
场景敏感脆弱:展会、舞台上地面平整、光线稳定、路径预设;真实工位则充满油渍、杂物、突发干扰等动态变量。
感知抗干扰差:实景火场赛事中,浓烟、光线变化、粉尘会干扰传感器,造成识别偏差;家庭场景中机器人踩到油渍摔倒后若无外力难以起身。
任务成功率骤降:环境或物品稍有变动,机器人执行任务的成功率便大幅下降,通用性严重不足。
三、硬件可靠性与续航掣肘
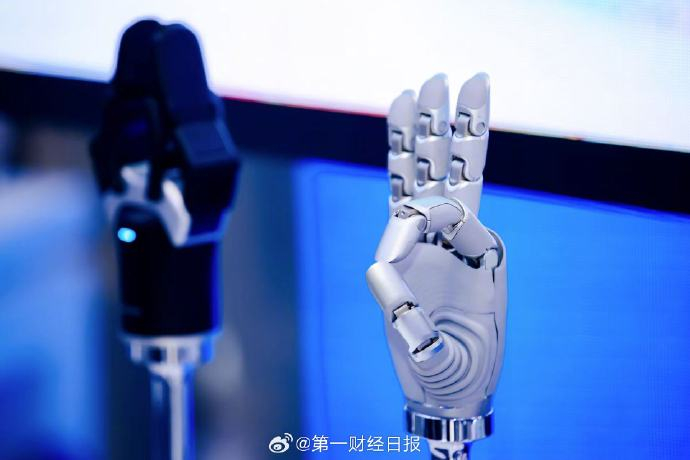
核心部件寿命堪忧:某企业使用的灵巧手抓取5公斤物品约50次即损坏,核心部件未经反复锤炼。
续航瓶颈普遍:全尺寸人形机器人续航基本在2-4小时,满电撑不过一晚,精致仿生机身放不下大容量电池,灵活关节耗电极高。
降本与性能矛盾:单台机器人需搭载30至60个高精度执行器,能力与成本呈指数级关系,全能机型单价超20万元。