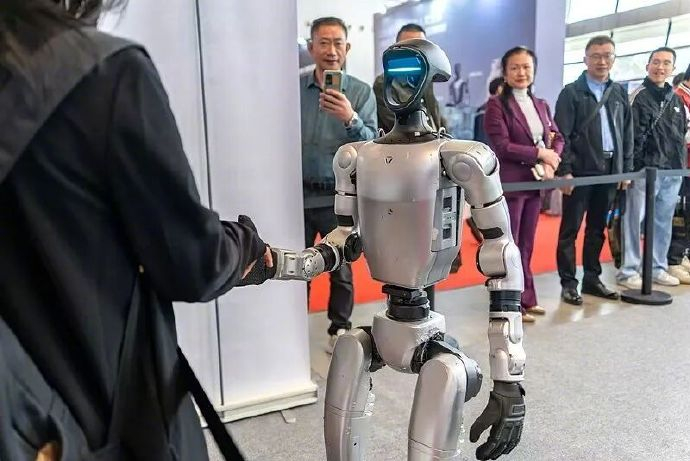
当200台机器人在春晚舞台或演唱会现场以毫米级误差同步起舞时,其背后的群体协同技术正从“表演级”迈向“实用级”,推动工业制造从“围栏式自动化”向“人机共融智能”的革命性跨越。
一、群体协同技术的核心突破
毫秒级通信与动态决策优化
机器人集群通过5G低延迟通信和分布式决策系统(如华为R2C协议)实现数据实时共享。例如宇树机器人在王力宏演唱会伴舞时,6台机器人需在0.8秒内同步完成韦伯斯特空翻动作,依赖28个关节的精准协同控制,误差小于0.1毫米。工业场景中,类似技术可让多台机器人在流水线中动态分配任务,实现“一机学习,全局升级”的云端知识共享模式。
力位混合控制与安全交互
中科院团队研发的力位混合控制算法,解决了工业场景中力控与位控难以协同的痛点,任务成功率提升39.5%。该技术让机器人像人手般感知力度——例如抓取鸡蛋时自适应蛋壳脆性,或在汽车焊装中精准控制焊接压力,避免零件损伤。安全碰撞检测技术(如ISO/TS15066认证)则保障人机共享工作空间时,机器人遇碰撞可毫秒级制动。
二、突破工业边界的三大场景
柔性制造革命
传统工业机器人难以适应“多品种小批量”生产,而群体协同技术赋予产线动态重组能力。优必选Walker机器人在极氪工厂实现多机协作:一台识别零件型号后,集群自动分配焊接、搬运任务,切换产线时间从数小时压缩至分钟级。此模式尤其适用于造船、航空航天等定制化领域,解决高频换产难题。
高危环境人机协作
带电作业机器人RJ1300D在福州电网首次落地,双臂协同安装接地环。其IP67防水防尘设计适应恶劣环境,视觉传感系统实现毫米级定位,工人仅需远程监控,大幅降低触电风险。类似技术已拓展至核电站巡检、化工防爆场景。
跨域技能迁移与开源生态
地平线开源的HoloMotion模型让机器人掌握“类人运动逻辑”,工业机械臂可快速学习舞蹈机器人的平衡算法。深圳产业链形成“4小时供应圈”,核心部件国产化率超90%,成本降低30%。例如绿的谐波减速器成本仅为进口产品的60%,支撑宇树机器人将单价压至9.9万元,加速规模化应用。
三、未来挑战与演进方向
技术瓶颈:非结构化环境适应仍是难题。当前机器人需数百万次训练才能掌握复杂地形行走,而人类儿童仅需千次尝试。具身智能大模型需突破跨场景泛化能力,实现“80%任务成功率”的临界点。
伦理与成本考量:家庭场景落地需平衡安全性与性价比。Figure机器人虽能捏鸡蛋不碎,但量产成本仍制约普及;数据合规性(如欧盟GDPR)也制约跨境工业数据流通。
生态协同:华为、特斯拉等正构建“操作系统-硬件-开发者”生态。华为R2C协议连接20家机器人企业,通过云端算力分配降低终端复杂度,推动工业协作机器人从“工具”进化为“自主智能体”。
群体协同技术的价值本质,在于将机器人的机械性执行转化为“群体智能决策”。当200台机器人共舞不仅追求动作整齐,更能依据音乐节奏自主调整队形时,工业的边界早已从流水线延伸至人类创造力与机器效率共生共荣的新大陆。